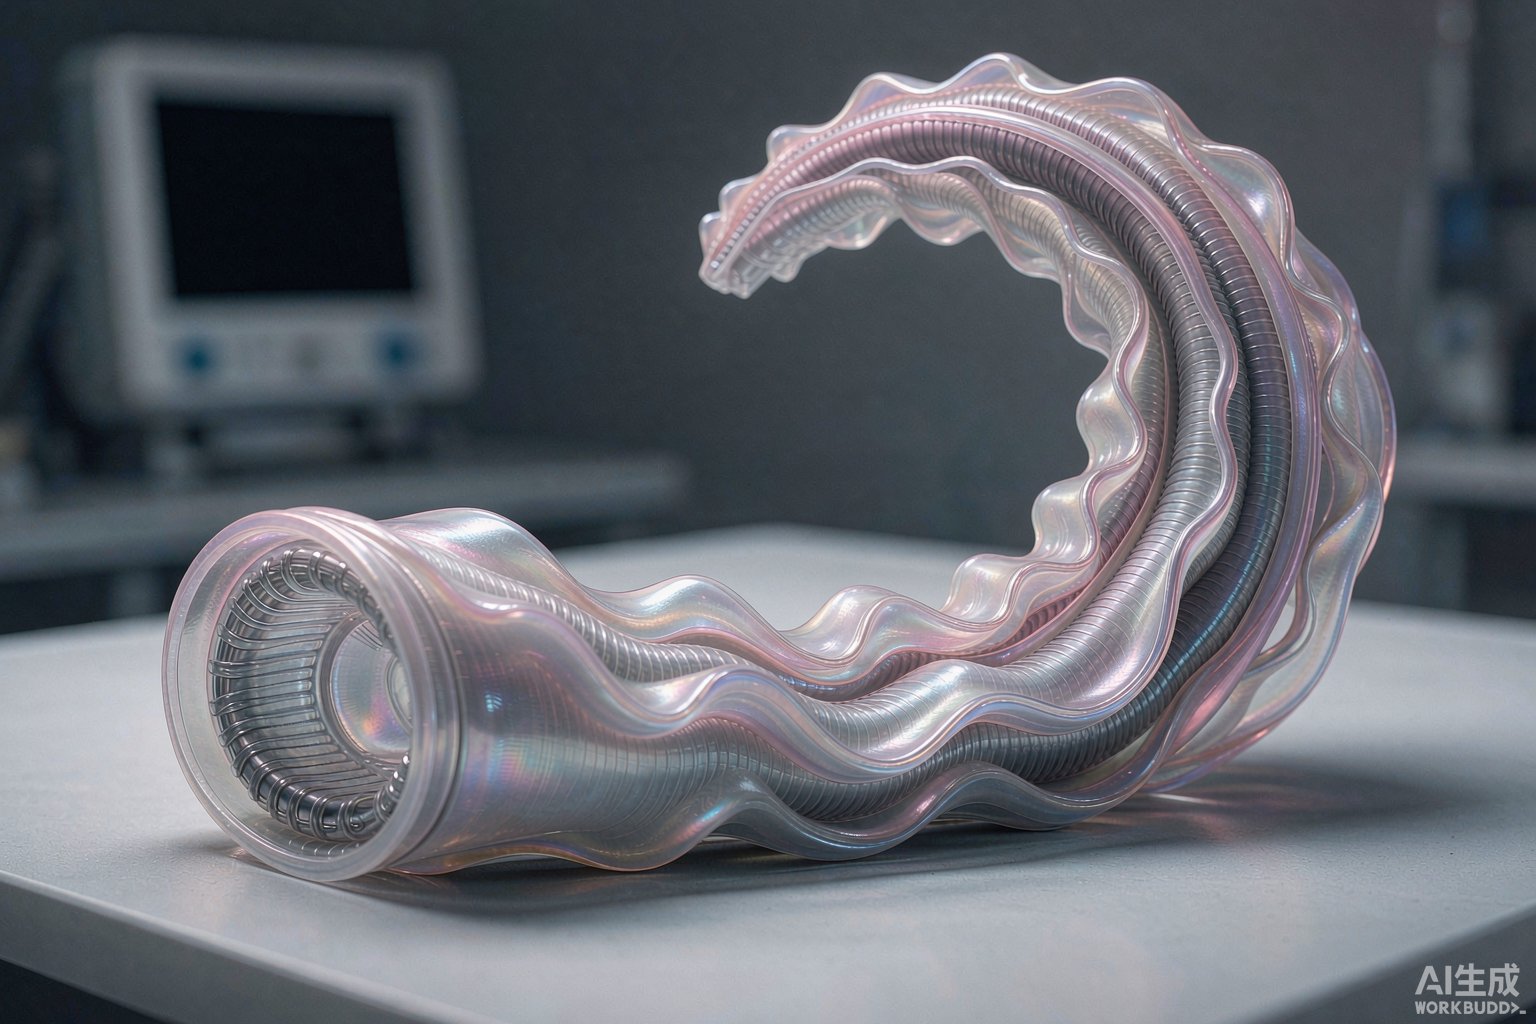
提起机器人,多数人想到的是液压臂与减速电机——力气大,但僵硬、吵闹,还容易夹伤人。人工肌肉(Artificial Muscle)的目标恰好相反:用会收缩的柔性材料替代传统传动,让机器拥有接近生物的柔软与力量。
三大技术路线
目前主流路线有三条。其一是气动人工肌肉,内部橡胶管充气后收缩,像生物肌腱一样拉动关节,成本低、爆发力强,已在软体抓手上大量应用。其二是电活性聚合物(EAP),通电时离子迁移导致材料弯曲变形,响应快、形变大,被称为「电致聚合物肌肉」。其三是形状记忆合金(SMA),镍钛合金在温度变化时恢复预设形状,单位力输出惊人,常见于微型机械与航天展开结构。
为什么它重要
传统电机的力输出需要经过齿轮箱层层放大,而肌肉是「直接收缩」的,天然安静、柔顺、可穿戴。康复外骨骼、仿生义肢、水下软体机器人这些场景里,笨重的刚性传动几乎不可用,人工肌肉才是唯一解。
离落地还有多远
瓶颈主要在耐久性与控制精度:反复伸缩数万次后的材料疲劳、滞后效应导致的控制漂移,都还没被彻底解决。但随着离子聚合物、纤维驱动器与柔性传感的融合,实验室里的「肌肉」正在以肉眼可见的速度走向货架。也许再过几年,家用机器人握住鸡蛋时的那份轻柔,就来自这一束束会出汗的纤维。