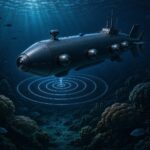
大海深处没有GPS信号,无线电也传不下去。想让一台机器在这片黑暗中自主行动,是导航工程里最难的问题之一。自主水下航行器(AUV)正是为这个场景而生:它像一枚智慧的鱼雷,入水之后完全依靠自己完成任务。
如何在海底认路
AUV主要依靠三种手段定位:高精度惯性导航在短时间内漂移极小;声学基线定位(长基线LBL或超短基线USBL)提供海面船的坐标修正;地形匹配导航则让航行器把声呐扫出的海底地图与预先载入的基准图比对,实现「看着地形走路」。三套系统互相校验,误差被压到米级。
从测绘到考古
黑海深水区发现的一批保存完好的古代沉船,正是深水AUV用侧扫声呐绘出的;海上风电场的桩基检测、海底光缆的路由勘察、海洋碳通量的长期观测,AUV都已成为标准工具。采用浮力驱动的水下滑翔机甚至能连续工作数月,像海洋里的浮标游骑兵。
下一站:集群
单台AUV的覆盖能力有限,多机协同编队正在成为研究热点——水面无人艇做通信中继,多台AUV分区作业,回港自动拼接数据。当深海测绘从「单兵作战」变成「编队行动」,人类认识海洋的速度将再一次被改写。
本文仅供科普参考。